System autopilota
Autopilot napędza maszynę sterową sygnałem błędu kursu lub trasy podawanym przez żyrokompas — a w systemach prowadzenia po trasie przez trasę z ECDIS — trzymając statek na kursie bez sternika; nie zastępuje obowiązku obserwacji, ilekroć istnieje ryzyko kolizji.
Co sprawdzić w System autopilota.
4 modeli od SAM Electronics w System autopilota. Poniżej pełna lista modeli.
Co wyróżnia autopilota
Autopilot to układ regulacji w pętli zamkniętej: porównuje rzeczywisty kurs statku z kursem zadanym — albo, w systemie prowadzenia po trasie, pozycję statku z zaplanowaną trasą — i śle korygujący rozkaz do maszyny sterowej. To co innego niż sterowanie ręczne, gdzie sternik wykłada ster wprost, i co innego niż zwykła powtarzalnica żyrokompasu, która kurs tylko pokazuje, nie działając na niego. Podstawowy autopilot kursowy koryguje znos i myszkowanie; system prowadzenia po trasie koryguje dodatkowo błąd poprzeczny względem trasy załadowanej z ECDIS.
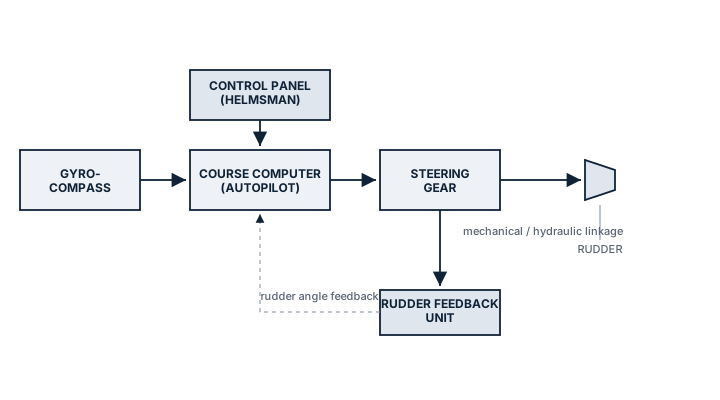
Legenda
- PULPIT STEROWANIA (STERNIK)
- ŻYROKOMPAS
- KOMPUTER KURSU (AUTOPILOT)
- MASZYNA STEROWA
- Połączenie mechaniczne / hydrauliczne
- STER
- Sprzężenie zwrotne kąta wychylenia steru
- NADAJNIK POŁOŻENIA STERU
Główne elementy
Jednostka sterująca i nastawy wzmocnienia
Jednostka sterująca porównuje błąd kursu i prędkość zwrotu z nastawionymi przez operatora wzmocnieniem, kontrsterem i korekcją pogodową. Źle zestrojone wzmocnienie albo pozwala statkowi błądzić na fali, albo stale myszkuje — jedno i drugie marnuje ruch steru i paliwo.
Czujniki
Kurs idzie z żyrokompasu, prędkość zwrotu z dedykowanego czujnika lub wyprowadzona ze zmiany kursu, a w systemach prowadzenia po trasie pozycja z odbiornika GNSS karmiącego ECDIS. Zdegradowany lub padły żyrokompas to najczęstsza pojedyncza przyczyna usterki autopilota, bo system nie ma niezależnego sposobu, by wiedzieć, że dostaje złe dane kursu.
Przeczytaj cały przewodnik
Interfejs do maszyny sterowej
Sygnały korygujące idą do nadążnego lub nienadążnego obwodu sterowania maszyny sterowej i ostatecznie ruszają tym samym napędem steru, co sterowanie ręczne i awaryjne.
Dobór i wymiarowanie
Dobór zależy od interfejsu maszyny sterowej statku, od tego, czy szlak wymaga prowadzenia po trasie (potrzebnego dla niektórych planowań przejść ograniczonych lub w ECA), od nadmiarowości oczekiwanej przez procedury mostka i od integracji z istniejącymi dostawcami żyrokompasu i ECDIS — bo integracja między producentami nie zawsze jest prosta.
Przepisy i wymagania klasy
Rozdział V konwencji SOLAS ustala wymagania noszenia i osiągów systemów sterowania kursem i trasą, łącznie z wymogiem, by sterowanie dało się przywrócić na ręczne w określonym czasie. Systemy prowadzenia po trasie mające spełniać organizację wachty muszą spełniać normy eksploatacyjne IMO dla sterowania automatycznego — a oficer wachtowy pozostaje w każdym trybie autopilota stale odpowiedzialny za nadzór drogi statku i obserwację, obowiązek zapisany w Kodeksie STCW.
Typowe usterki
- Dryf żyrokompasu karmiący fałszywy kurs — statek steruje kursem stale schodzącym z zamierzonej trasy bez alarmu
- Wzmocnienie za agresywne dla stanu morza — ciągłe myszkowanie steru zwiększa zużycie maszyny sterowej i paliwa
- Utrata sygnału GNSS w systemie prowadzenia po trasie — powrót do trybu kursowego albo alarm, zależnie od logiki awaryjnej systemu
- Zacinający przełącznik między ręcznym a automatem — zwłoka w szybkim powrocie na sterowanie ręczne
- Usterka oprogramowania lub interfejsu po modernizacji żyrokompasu czy ECDIS — dane prowadzenia po trasie nieprzyjmowane lub źle czytane
Na co zwrócić uwagę u dostawcy
- Potwierdzona zgodność interfejsów z istniejącym żyrokompasem, GNSS i ECDIS statku
- Homologacja obejmująca i sterowanie kursem, i, gdzie wymagane, normy osiągów prowadzenia po trasie
- Jasna procedura przełączania i zachowanie alarmów przy utracie czujnika
- Szkolenie lub dokumentacja strojenia wzmocnienia stosowna do typowych stanów morza statku
- Osiągalne wsparcie serwisowe dla aktualizacji oprogramowania związanych ze zmianami map lub systemu ECDIS
Sprawdzajcie ponownie nastawy wzmocnienia po każdej zmianie stanu załadowania lub zanurzenia, nie tylko po ciężkiej pogodzie - statek lekko obciążony, o małym zanurzeniu, potrafi myszkować na nastawach, które w pełnym załadowaniu były bez zarzutu.
Modele tego typu.
Najpierw najlepiej udokumentowany model każdego producenta, potem kolejne — 4 z 4 modeli w System autopilota. Każdy wiersz prowadzi do danych, dokumentów i uwag serwisowych.
Producenci.
Wszyscy producenci (28) z modelami System autopilota. Nazwy ze stroną producenta otwierają ją; pozostałe otwierają wyszukiwanie w całej bibliotece.
Wszyscy producenci w biblioteceTakże w kategorii Autopilot i systemy mostkowe.
Pozostałe typy urządzeń w tej kategorii.
Napisz do nas o tym modelu — odpowiedź przychodzi e-mailem.
Podaj producenta i model oraz czego dotyczy sprawa: część, serwis, druga opinia o karcie katalogowej. Odpowiadamy e-mailem.
Brak danych? Wystarczy zdjęcie tabliczki znamionowej lub części — dołącz je do zapytania.
Pytania, które pojawiają się przy tym sprzęcie.
Czy dane dla typu „System autopilota” są bezpłatne?
Tak. Każda strona modelu, każdy przewodnik i każda karta katalogowa tego typu są dostępne bez konta. Konto dodaje zapisane wyszukiwania i zapytania, niczego nie odbiera.
Brakuje mojego modelu — co teraz?
Prześlij tabliczkę znamionową. Rozpoznajemy ją ręcznie, dodajemy do biblioteki, a jeśli potrzebujesz części lub serwisu, zapytanie już u nas leży.
Czy możecie zdobyć część do System autopilota?
Tak. Podaj producenta, model i czego potrzebujesz — każde zapytanie czyta człowiek i odpowiada e-mailem.